Calvet propose son nouveau et premier robot de pulvérisation autonome à 70 000 euros. De quoi se projeter vers l’entrée de la robotisation dans les vignes… ou les fruitiers.
Plus cher qu’un pulvérisateur, mais moins qu’un tracteur avec pulvérisateur et conducteur, le tout nouveau robot de pulvérisation proposé par Calvet peut apporter une solution lorsque le temps presse ou la main-d’œuvre manque. « Avec ce robot, nous avons réussi à coupler produit technologique avec accessibilité économique. Nous sommes partis du principe : un robot, une tâche », précise Gaëtan Marty, directeur commercial de la PME de Lézignan-Corbières, dans l’Aude.
Spécialiste du segment des pulvérisateurs en vigne-arbo, l’entreprise a tout naturellement ciblé la pulvérisation comme candidate à l’automatisation. Une tâche mal-aimée par les opérateurs à cause des risques pour la santé et des traitements de plus en plus nécessaires la nuit. Et mal perçue par le voisinage. « Là nous avons un outil discret, qui passe tous les rangs et n’entre pas en contact avec l’opérateur », résume le responsable.
Autonomie de carburant pour une journée
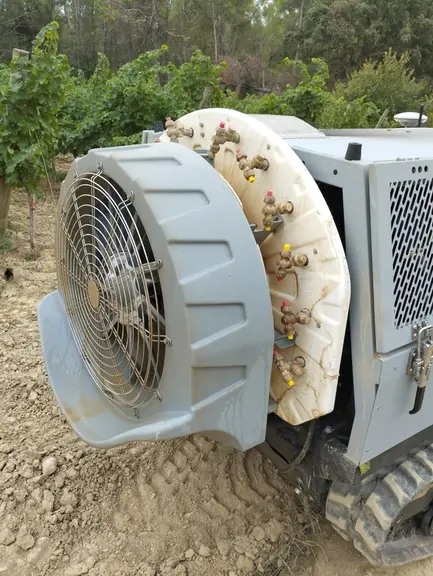
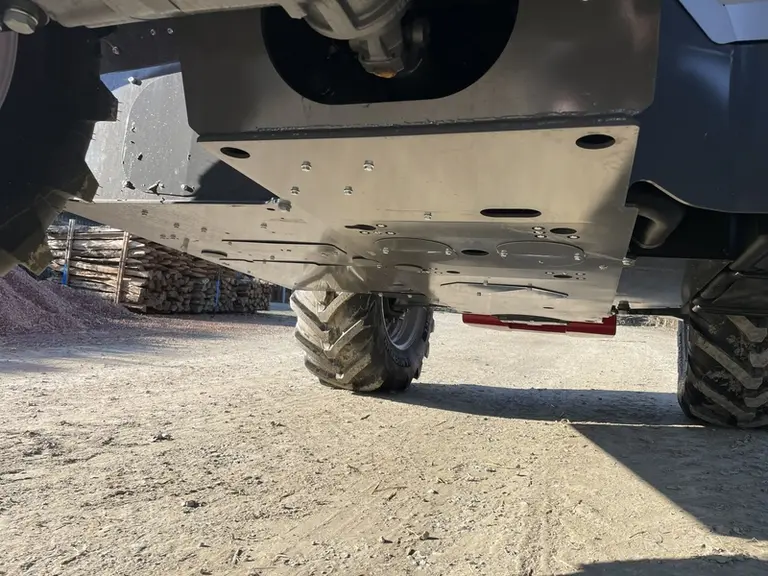
Les concepteurs de Calvet ont acheté une base de porteur sur laquelle ils ont installé une partie pulvérisation, composée d’un aéroconvecteur maison. Deux types de voûte sont disponibles : ronde ou verticale, avec coupure de tronçons possible à droite ou à gauche. Les deux voûtes peuvent recevoir tous types de buses. Cet équipement confère une polyvalence à la machine, qui peut intervenir dans les vignes mais aussi en arboriculture, dans les haies fruitières basses.
Lire aussi : Quelle buse pour quel pulvé en vigne
La partie « liquide » est positionnée à l’avant du véhicule, avec la cuve de bouillie, la cuve de rinçage de 50 litres et le réservoir de gasoil de 25 litres. À l’arrière, la partie motorisation se situe sur le côté droit, la pompe de pulvérisation à gauche. Deux capots latéraux à ouverture vers le haut facilitent l’accès pour l’entretien et les réparations.
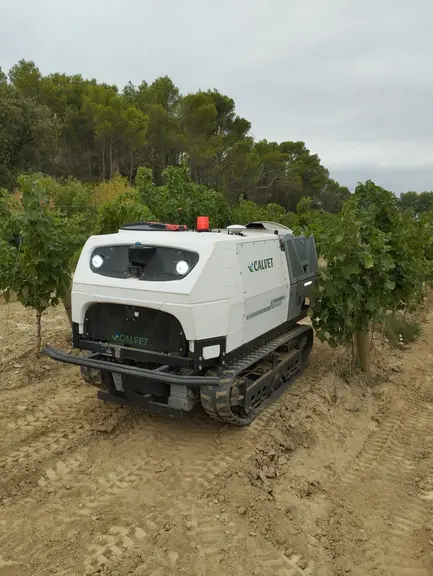
Compact (2,65 m x 1,26 m x 1,36 m) mais doté d’une cuve de 500 litres, le robot nécessite une largeur de rang à partir de 1,50 m à 1,80 m pour circuler. Son moteur thermique de 45 chevaux entraîne une paire de chenilles avec monte agraire, ainsi que la pompe de pulvérisation. Avec une consommation annoncée à 4 litres par heure, le robot dispose d’une autonomie pour sa journée (ou sa nuit) de travail.
« L’avantage des chenilles est qu’elles assurent une bonne portance. Le robot peut donc intervenir peu de temps après une pluie, ce qui peut être un atout dans les années avec fenêtres météo réduites », souligne Gaëtan Marty. Autre avantage : un demi-tour possible quasiment sur place en bout de rang et qui ne nécessite que 2,50 m de largeur de tournière.
Lire aussi : Bien traiter ses vignes au quad
Côté pulvérisation, le robot est équipé d’un débitmètre qui lui permet d’autoréguler les quantités de bouillie distribuées en fonction de sa vitesse de déplacement et des consignes qu’il a reçues. Sa vitesse maximale est de 4,5 km/h. L’engin est équipé d’une intelligence artificielle qui assiste l’utilisateur pour l’organisation du chantier : « l’IA calcule, en fonction de la bouillie restante en cuve et de la longueur des rangs que la machine doit couvrir, à quel moment il faut s’arrêter pour remplir afin de faire des rangs complets et éviter que la machine ne s’arrête en plein rang », explique le directeur.
Arpentage préalable du parcellaire nécessaire
Muni de deux antennes GPS, pour une meilleure précision, le robot peut être guidé via un abonnement GSM ou une antenne fixe, à prévoir en supplément. Dans les deux cas, la précision est centimétrique (système de correction RTK).
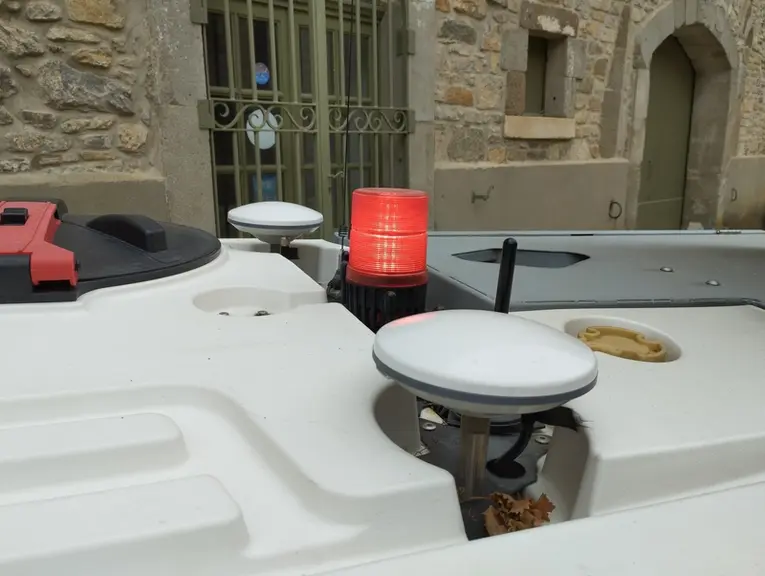
Avant toute utilisation, un arpentage est nécessaire, pour que le robot sache où se positionner : sur les parcelles de forme régulière, un passage aux quatre coins suffit. Pour les formes avec pointes, il faudra faire le tour, à pied ou avec un quad. Les rangs non rectilignes nécessitent un passage dans le rang. Calvet estime à un quart d’heure le temps nécessaire à l’hectare. Une fois les parcelles enregistrées, le robot se déplace à l’intérieur et effectue les demi-tours en autonomie. S’il peut emprunter les chemins, il ne peut pas circuler sur la route et devra être déplacé sur une remorque.
Réglementation oblige, l’opérateur doit se trouver non loin de l’engin lorsqu’il fonctionne. Obligation qui peut être remplie par l’usage de la télécommande : équipée d’un écran relié à la caméra du robot, elle donne accès à la vue depuis l’avant de l’appareil. Sa partie supérieure est prévue pour recevoir un Smartphone qui contient les données du domaine, via une application dédiée, fournie avec le robot.
Bumper et Lidar pour la sécurité
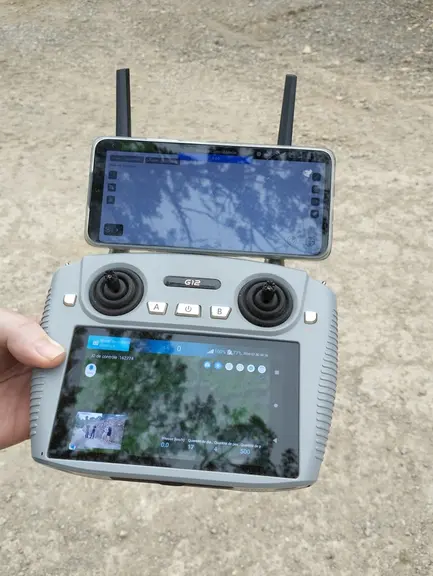
La partie inférieure sert au guidage manuel via un joystick, pour toutes les opérations d’embarquement ou de déplacement pour le remplissage, par exemple. Lors du démarrage du chantier, il est nécessaire d’appairer le robot avec ces deux éléments qui communiquent par wifi. La télécommande sert aussi de jauge à la cuve.
Lire aussi : Le robot, une autre façon de travailler ses vignes
Côté sécurité, le véhicule est équipé d’un bumper à l’avant, qui le stoppe en cas de contact avec un obstacle. En préventif, un Lidar détecte les présences devant le robot, qu’elles soient humaines, animales ou végétales et provoque aussi l’arrêt de la machine si la distance est estimée trop proche (à partir de 3 m).
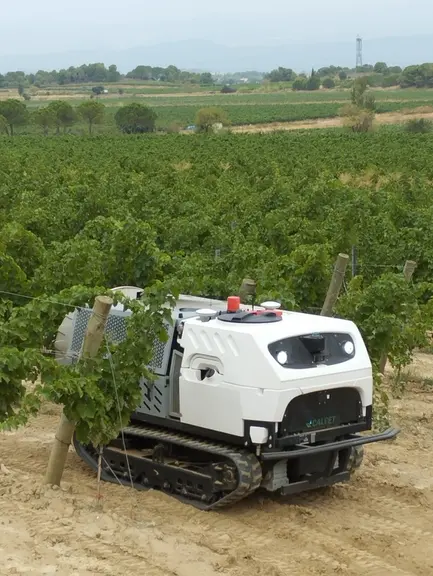
Pour la partie pulvérisation, les besoins d’entretien de la machine ne diffèrent pas d’un pulvérisateur classique : la cuve de rinçage utilise la technologie déjà éprouvée par le constructeur. L’extérieur se rince au nettoyeur à pression, en portant une attention aux antennes, plus fragiles. Pour le moteur, Calvet recommande un entretien à une périodicité « normale », toutes les 200-300 heures environ. Les points d’entretien comme les graisseurs sont à faire régulièrement, selon l’intensité et les conditions d’utilisation.
Restez au courant en temps réel !
Suivez des thématiques, des projets législatifs, des entreprises et des personnalités pour être notifié dès que nous publions un article.
Suivi
Suivre
Suivi
Suivre
Les plus
Technologie de pulvérisation classique éprouvée
Polyvalent viticulture-arboriculture
Grosse capacité de cuve (500 l)
Les moins
Nécessite une surveillance (réglementation)
Peut s’arrêter par perte de signal
fiche technique
Alimentation : thermique
Motorisation : moteur 45 ch
Type de monte : chenilles agraires
Architecture : interrang
Dimensions : 2,65 m x 1,26 m x 1,36 m
Technologie de pulvérisation : aéroconvecteur à jet porté
Capacité de la cuve : 500 l
Fermeture séparée des tronçons droite et gauche
Vitesse de travail maximale : 4,5 km/h
Mode de guidage : GSM ou antenne
Coût : 70 000 euros HT